2 photos
Security Robot Vision System
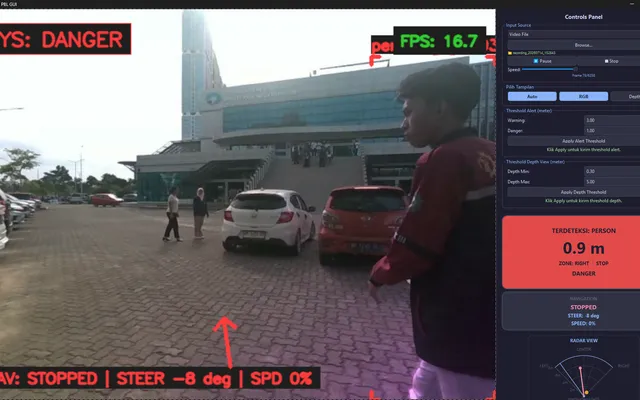
Designed and integrated a fully working vision system using a depth camera for an autonomous security robot.
Mechatronics · Autonomous Systems · Embedded
I design and integrate mechatronic systems that balance mechanical reliability, electronics, and software intelligence — from early prototypes to functional field demonstrations.
Selected engineering projects
Each project integrates mechanics, electronics, and intelligent control with verified performance criteria and hardware validation.
2 photos
Designed and integrated a fully working vision system using a depth camera for an autonomous security robot.
4 photos
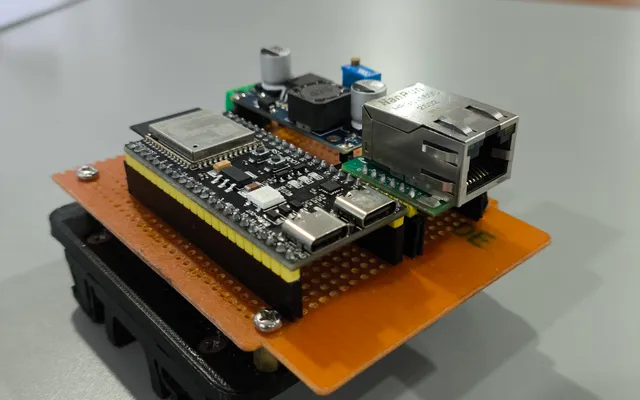
Built a Modbus TCP/IP bridge using an ESP32 to translate HTTP requests into Modbus commands for a Mitsubishi FX5U PLC.
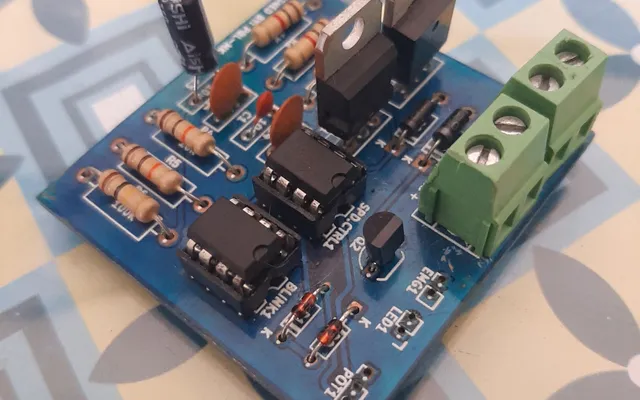
Designed and manufactured a compact speed controller PCB for a DC motor with an integrated 1 Hz clock generator.
Technical competencies
From mechanical CAD to embedded firmware and intelligent perception, I focus on building verified mechatronic systems with measurable performance.
Experience
Led a team to design and integrate a depth-camera vision system for an autonomous security robot. Delivered reliable pathing decisions in unconventional conditions.
Built an ESP32-based Modbus TCP/IP bridge translating HTTP requests into PLC commands. Achieved satisfactory QoS with near real-time data transmission.
Designed and manufactured a compact DC motor speed controller PCB with an integrated 1 Hz clock generator for a conveyor system.
Contributed to various mechatronics builds spanning mechanical CAD, electronics integration, and embedded firmware across academic projects.
Education
Politeknik Negeri Batam
Control Systems, Robotics, Embedded Systems, CAD/CAM
Active development
Current research, emerging engineering toolchains, and hardware prototypes in progress.
Contact
Open to internships, research collaborations, and product development challenges in robotics and automation.